Control de posición de BLDC
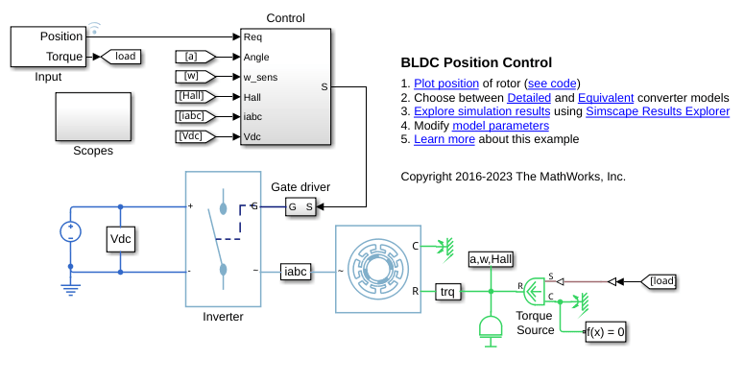
R2026bEste ejemplo muestra cómo controlar el ángulo del rotor en un accionamiento eléctrico basado en BLDC. Una fuente de par ideal proporciona la carga. El subsistema Control utiliza una estructura de control en cascada basada en PI con tres lazos de control, un lazo de control de posición externo, un lazo de control de velocidad y un lazo de control de corriente interno. El BLDC recibe suministro de un inversor trifásico controlado. Las señales de puerta del inversor se obtienen a partir de señales de Hall. La simulación utiliza referencias de paso. El subsistema Scopes contiene scopes que permiten ver los resultados de simulación.
Modelo
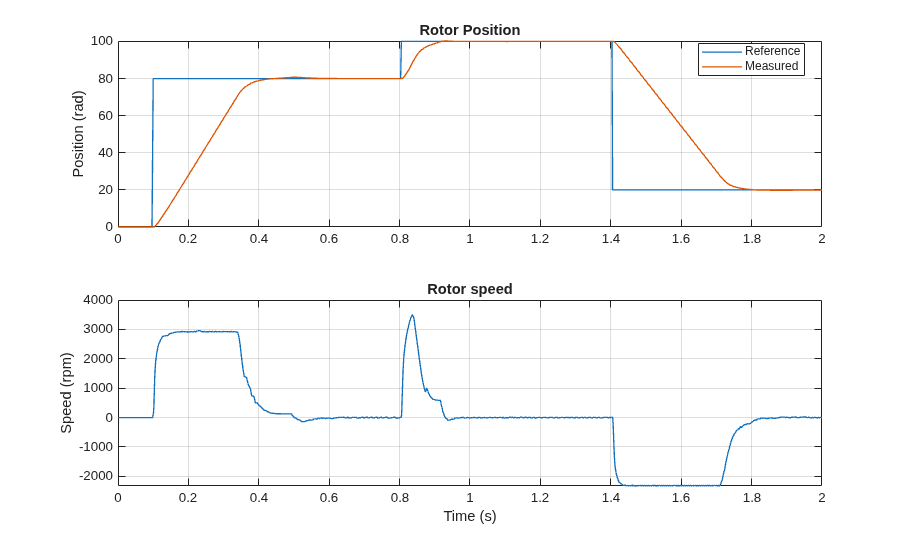
Resultados de simulación a partir del registro de Simscape
La gráfica a continuación muestra el ángulo solicitado y medido para la prueba, y la velocidad del rotor del accionamiento eléctrico.
Consulte también
BLDC | BLDC Current Controller | Converter (Three-Phase)

