Control de procesos con retardo puro prolongado: el predictor de Smith
R2026bEste ejemplo muestra las limitaciones del control PI para procesos con un retardo puro prolongado e ilustra las ventajas de una estrategia de control denominada "predictor de Smith".
El ejemplo se inspira en:
A. Ingimundarson and T. Hagglund, "Robust Tuning Procedures of
Dead-Time Compensating Controllers," Control Engineering Practice,
9, 2001, pp. 1195-1208.
Modelo de proceso
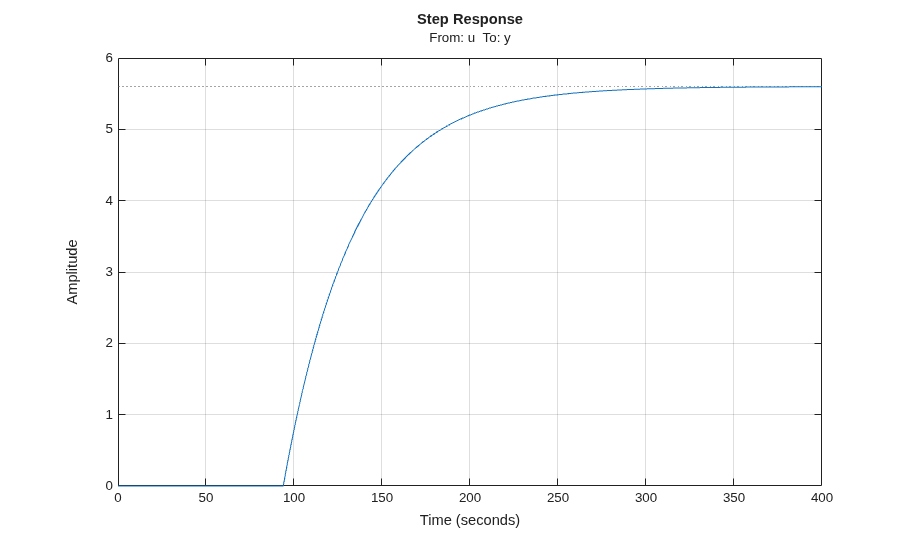
La respuesta de lazo abierto del proceso se modela como un primer orden con retardo puro con una constante de tiempo de 40.2 segundos y un retardo de tiempo de 93.9 segundos:
s = tf('s');
P = exp(-93.9*s) * 5.6/(40.2*s+1);
P.InputName = 'u';
P.OutputName = 'y';
P
P =

  From input "u" to output "y":
                    5.6
  exp(-93.9*s) * ----------
                 40.2 s + 1

Continuous-time transfer function.
Tenga en cuenta que el retardo es más de dos veces la constante de tiempo. Este modelo es representativo de muchos procesos químicos. Su respuesta al escalón se muestra a continuación.
step(P), grid on
Controlador PI
El control proporcional integral (PI) es una técnica que suele utilizarse en el control de procesos. La arquitectura de control correspondiente se muestra a continuación.
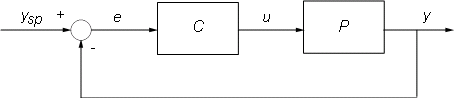
El compensador C es un controlador PI de forma estándar con dos parámetros de ajuste: ganancia proporcional Kp y un tiempo integral Ti. Utilizamos el comando PIDTUNE para diseñar un controlador PI con un ancho de banda del lazo abierto de 0.006 rad/s:
Cpi = pidtune(P,pidstd(1,1),0.006);
Cpi
Cpi =

             1      1
  Kp * (1 + ---- * ---)
             Ti     s

  with Kp = 0.0501, Ti = 47.3

Continuous-time PI controller in standard form
Para evaluar el rendimiento del controlador PI, cierre el lazo de retroalimentación y simule las respuestas a los cambios en escalón en la señal de referencia ysp y la señal de perturbación de salida d. Debido al retardo en la ruta de retroalimentación, es necesario convertir P o Cpi a la representación en espacio de estados con el comando SS:
Tpi = feedback([P*Cpi,1],1,1,1);  % closed-loop model [ysp;d]->y
Tpi.InputName = {'ysp' 'd'};

step(Tpi), grid on
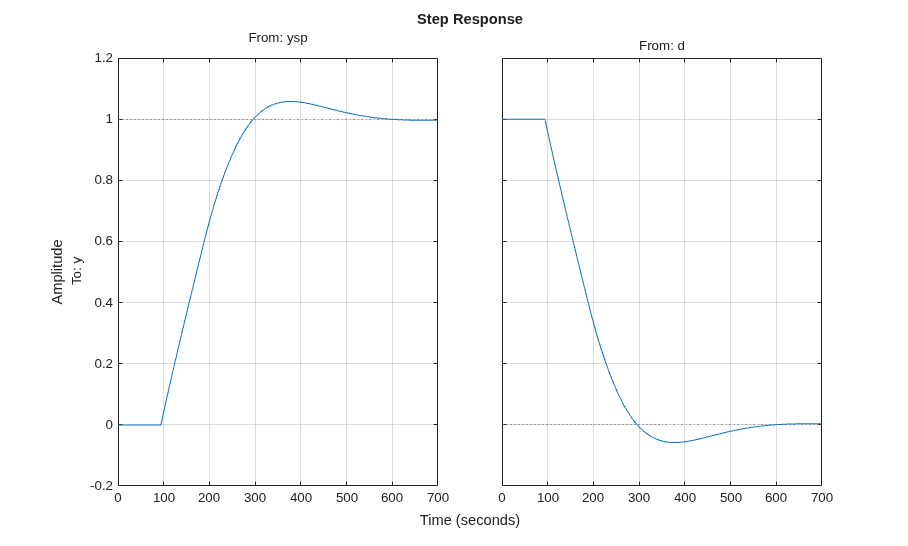
La respuesta en lazo cerrado tiene un sobreimpulso aceptable, pero es un poco lenta (se estabiliza en unos 600 segundos). Cuando aumenta la ganancia proporcional Kp acelera la respuesta, pero también aumenta significativamente el sobreimpulso, lo que rápidamente provoca inestabilidad:
Kp3 = [0.06;0.08;0.1];      % try three increasing values of Kp
Ti3 = repmat(Cpi.Ti,3,1);   % Ti remains the same
C3 = pidstd(Kp3,Ti3);       % corresponding three PI controllers
T3 = feedback(P*C3,1);
T3.InputName = 'ysp';

step(T3)
title('Loss of stability when increasing Kp')
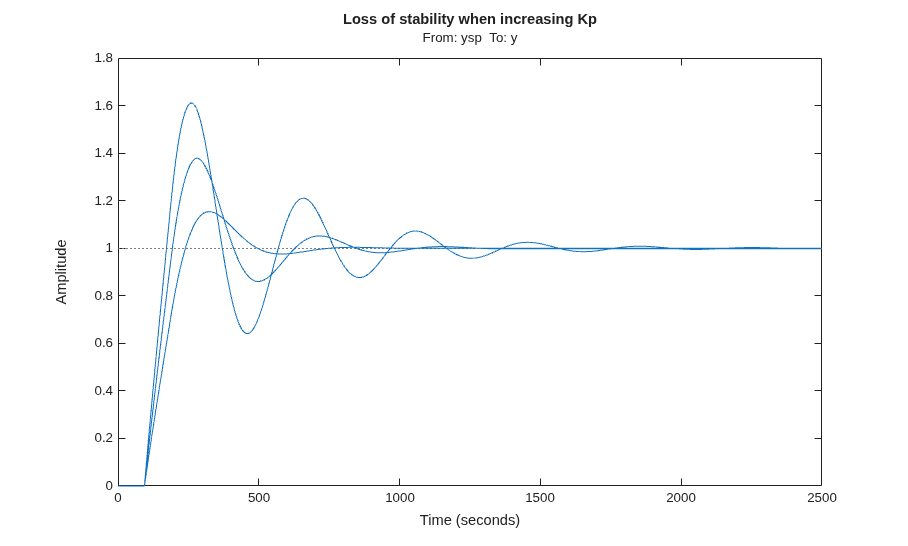
El rendimiento del controlador PI está muy limitado por el retardo puro prolongado. Esto se debe a que el controlador PI no conoce el retardo puro y reacciona de forma excesivamente "impaciente" cuando la salida real y no coincide con el valor de consigna deseado ysp. Todos hemos experimentado un fenómeno similar en la ducha cuando la temperatura del agua tarda mucho en ajustarse. En este caso, la impaciencia suele provocar que alternemos entre agua abrasadora y agua helada. Una estrategia mejor consiste en esperar a que los cambios en el ajuste de temperatura surtan efecto antes de seguir manipulando la ducha. Cuando hemos descubierto con qué ajuste del mando obtenemos nuestra temperatura favorita, podemos seleccionar la temperatura adecuada en el tiempo que tarda en reaccionar la ducha. Esta estrategia de control "óptima" es la base del esquema del predictor de Smith.
Predictor de Smith
A continuación se muestra un esquema de la estructura de control del predictor de Smith.
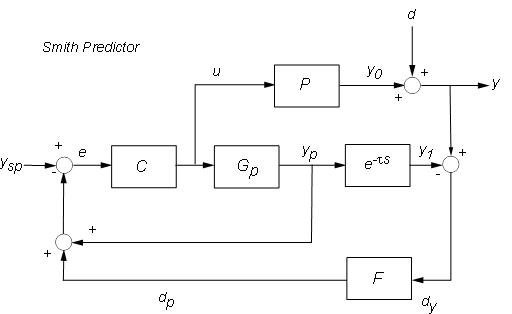
El predictor de Smith utiliza un modelo interno Gp para predecir la respuesta sin retardo yp del proceso (por ejemplo, qué temperatura del agua se obtendrá con un determinado ajuste del mando). Después, compara esta predicción yp con el valor de consigna deseado ysp para decidir qué ajustes se necesitan (control u). Para evitar la deriva y rechazar las perturbaciones externas, el predictor de Smith también compara la salida del proceso real con una predicción y1 que tiene en cuenta el retardo puro. La diferencia dy=y-y1 se retroalimenta a través de un filtro F y contribuye a la señal de error global e. Tenga en cuenta que dy equivale a la discrepancia de temperatura percibida después de haber esperado lo suficiente para que la ducha reaccione.
Para implementar el esquema del predictor de Smith se necesita
Un modelo
Gpde la dinámica del proceso y una estimacióntaudel retardo puro del proceso
Ajustes adecuados para la dinámica del compensador y del filtro (
CyF)
Según el modelo de proceso, utilizamos:
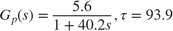
Para F, utilice un filtro de primer orden con una constante de tiempo de 20 segundos para capturar las perturbaciones de baja frecuencia.
F = 1/(20*s+1);
F.InputName = 'dy';
F.OutputName = 'dp';
Para C, rediseñamos el controlador PI con la planta global vista por el controlador PI, que incluye la dinámica de P, Gp y F, y el retardo puro. Con ayuda de la estructura de control del predictor de Smith se logra aumentar el ancho de banda del lazo abierto para lograr una respuesta más rápida e incrementar el margen de fase para reducir el sobreimpulso.
% Process
P = exp(-93.9*s) * 5.6/(40.2*s+1);
P.InputName = 'u';
P.OutputName = 'y0';

% Prediction model
Gp = 5.6/(40.2*s+1);
Gp.InputName = 'u';
Gp.OutputName = 'yp';

Dp = exp(-93.9*s);
Dp.InputName = 'yp'; Dp.OutputName = 'y1';

% Overall plant
S1 = sumblk('ym = yp + dp');
S2 = sumblk('dy = y0 - y1');
Plant = connect(P,Gp,Dp,F,S1,S2,'u','ym');

% Design PI controller with 0.08 rad/s bandwidth and 90 degrees phase margin
Options = pidtuneOptions('PhaseMargin',90);
C = pidtune(Plant,pidstd(1,1),0.08,Options);
C.InputName = 'e';
C.OutputName = 'u';
C
C =

             1      1
  Kp * (1 + ---- * ---)
             Ti     s

  with Kp = 0.574, Ti = 40.2

Continuous-time PI controller in standard form
Comparación del controlador PI y el predictor de Smith
Para comparar el rendimiento de los dos diseños, derive primero la función de transferencia de lazo cerrado desde ysp,d hasta y para la arquitectura del predictor de Smith. Para simplificar la tarea de conectar todos los bloques implicados, asigne un nombre a todos sus canales de entrada y salida y deje que CONNECT se encargue del cableado:
% Assemble closed-loop model from [y_sp,d] to y
Sum1 = sumblk('e = ysp - yp - dp');
Sum2 = sumblk('y = y0 + d');
Sum3 = sumblk('dy = y - y1');
T = connect(P,Gp,Dp,C,F,Sum1,Sum2,Sum3,{'ysp','d'},'y');
Utilice STEP para comparar el predictor de Smith (azul) con el controlador PI (rojo):
step(T,'b',Tpi,'r--')
grid on
legend('Smith Predictor','PI Controller')
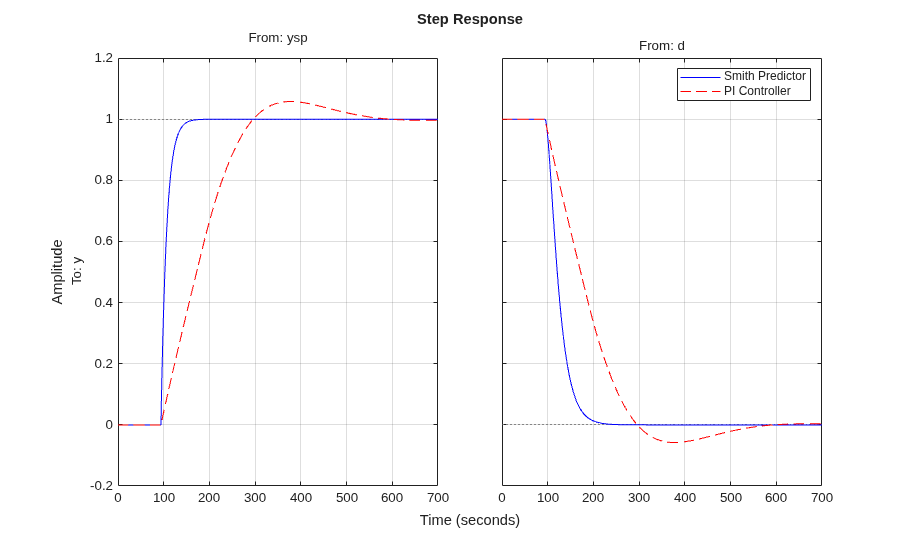
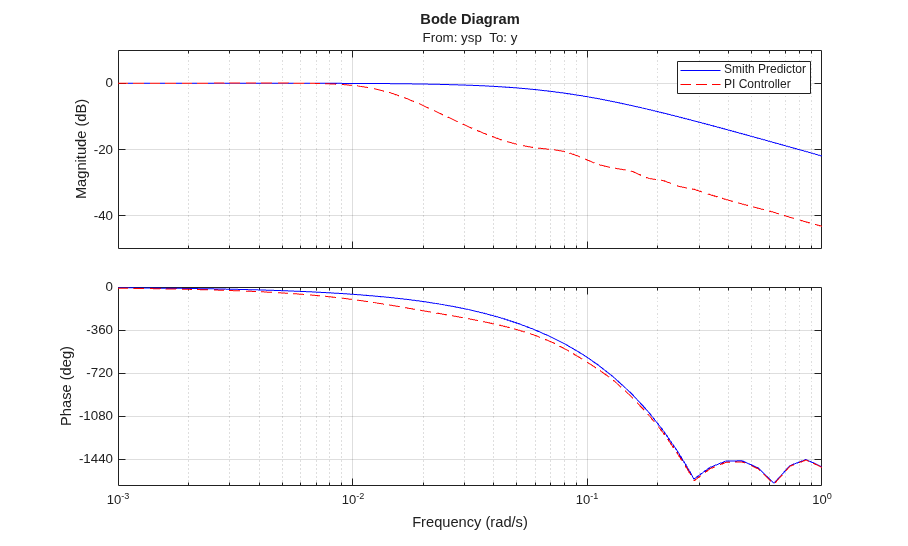
El predictor de Smith proporciona una respuesta mucho más rápida sin sobreimpulso. La diferencia también se ve en el dominio de la frecuencia representando la respuesta de Bode de lazo cerrado desde ysp hasta y. Tenga en cuenta el ancho de banda mayor para el predictor de Smith.
bode(T(1,1),'b',Tpi(1,1),'r--',{1e-3,1})
grid on
legend('Smith Predictor','PI Controller')
Robustez frente a discrepancias del modelo
En el análisis previo, el modelo interno

coincidía de forma exacta con el modelo P. En la práctica, el modelo interno solo es una aproximación de la verdadera dinámica del proceso; por lo tanto, es importante comprender cuán robusto es el predictor de Smith con respecto a la incertidumbre de la dinámica del proceso y el retardo puro.
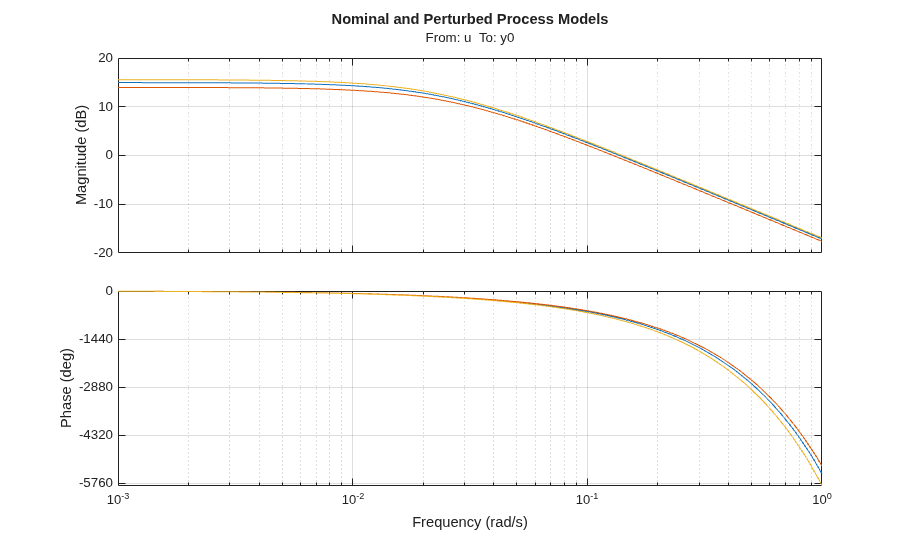
Considere dos modelos de planta perturbados que representan el rango de incertidumbre de los parámetros del proceso:
P1 = exp(-90*s) * 5/(38*s+1);
P2 = exp(-100*s) * 6/(42*s+1);

bode(P,P1,P2), grid on
title('Nominal and Perturbed Process Models')
Para analizar la robustez, recopile los modelos nominales y perturbados en un arreglo de modelos de proceso, vuelva a crear las funciones de transferencia de lazo cerrado para los diseños del PI y el predictor de Smith, y simule las respuestas en lazo cerrado:
Plants = stack(1,P,P1,P2);  % array of process models
T1 = connect(Plants,Gp,Dp,C,F,Sum1,Sum2,Sum3,{'ysp','d'},'y'); % Smith
Tpi = feedback([Plants*Cpi,1],1,1,1);   % PI

step(T1,'b',Tpi,'r--')
grid on
legend('Smith Predictor 1','PI Controller')
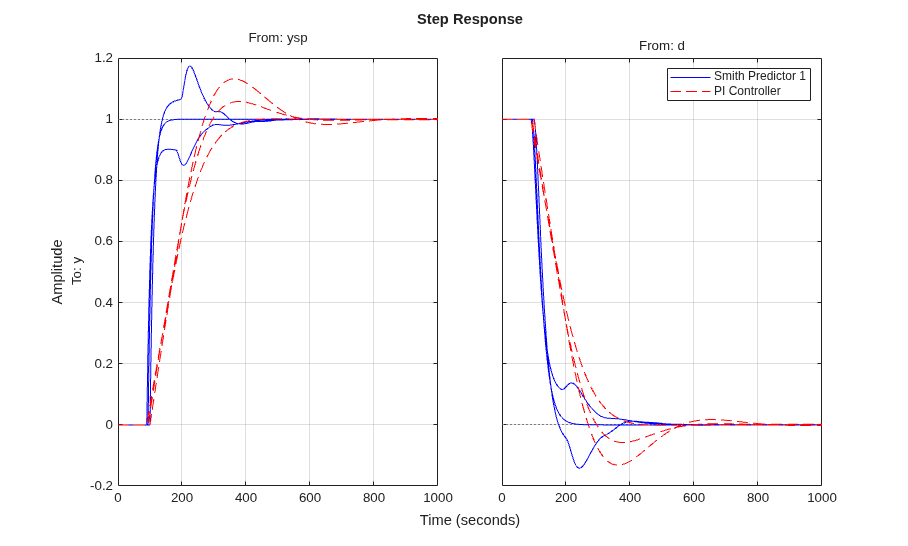
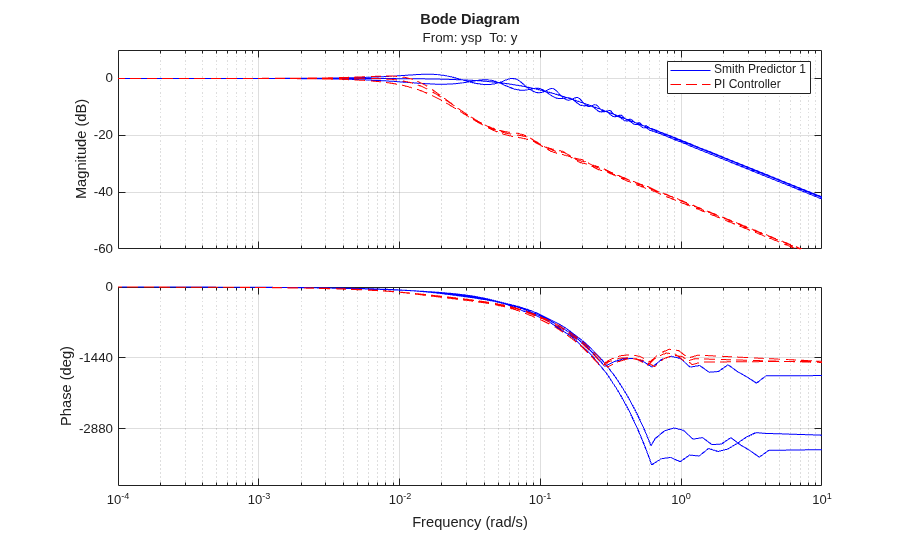
Ambos diseños son susceptibles a discrepancias de modelos, como confirman los diagramas de Bode de lazo cerrado:
bode(T1(1,1),'b',Tpi(1,1),'r--')
grid on
legend('Smith Predictor 1','PI Controller')
Mejorar la robustez
Para reducir la sensibilidad del predictor de Smith a errores de modelado, compruebe los márgenes de estabilidad del lazo interno y externo. El lazo interno C tiene transferencia de lazo abierto C*Gp; por lo tanto, los márgenes de estabilidad se obtienen con
margin(C * Gp)
title('Stability Margins for the Inner Loop (C)')
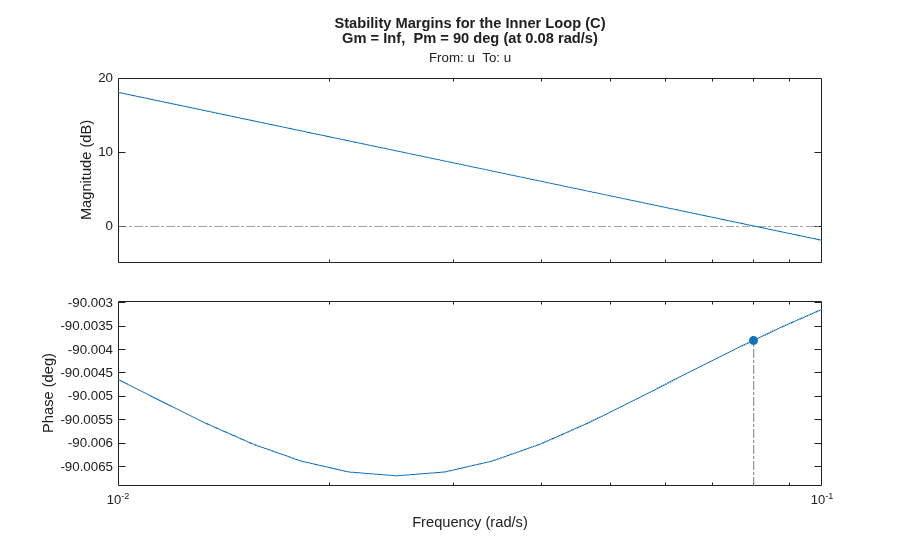
El lazo interno tiene amplios márgenes de ganancia y fase; por lo tanto, ahora debe centrarse en el lazo externo. Use CONNECT para derivar la función de transferencia de lazo abierto L desde ysp hasta dp con el lazo interno cerrado:
Sum1o = sumblk('e = ysp - yp');  % open the loop at dp
L = connect(P,Gp,Dp,C,F,Sum1o,Sum2,Sum3,{'ysp','d'},'dp');

bodemag(L(1,1))
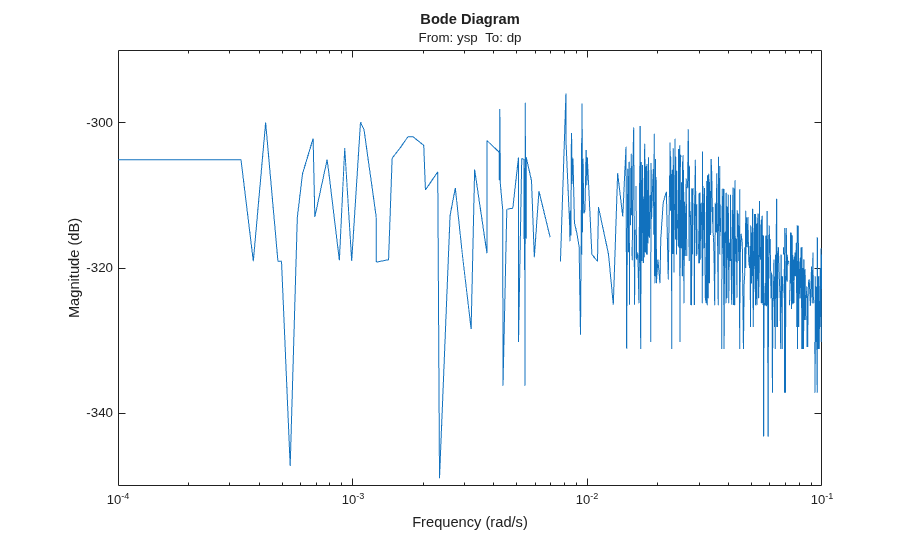
Esta función de transferencia es esencialmente cero, algo que cabía esperar cuando el modelo de proceso y el de predicción coinciden de forma exacta. Para obtener información sobre los márgenes de estabilidad del lazo externo, debe trabajar con uno de los modelos de proceso perturbados, por ejemplo, P1:
H = connect(Plants(:,:,2),Gp,Dp,C,Sum1o,Sum2,Sum3,{'ysp','d'},'dy');
H = H(1,1);  % open-loop transfer ysp -> dy
L = F * H;

margin(L)
title('Stability Margins for the Outer Loop (F)')
grid on;
xlim([1e-2 1]);
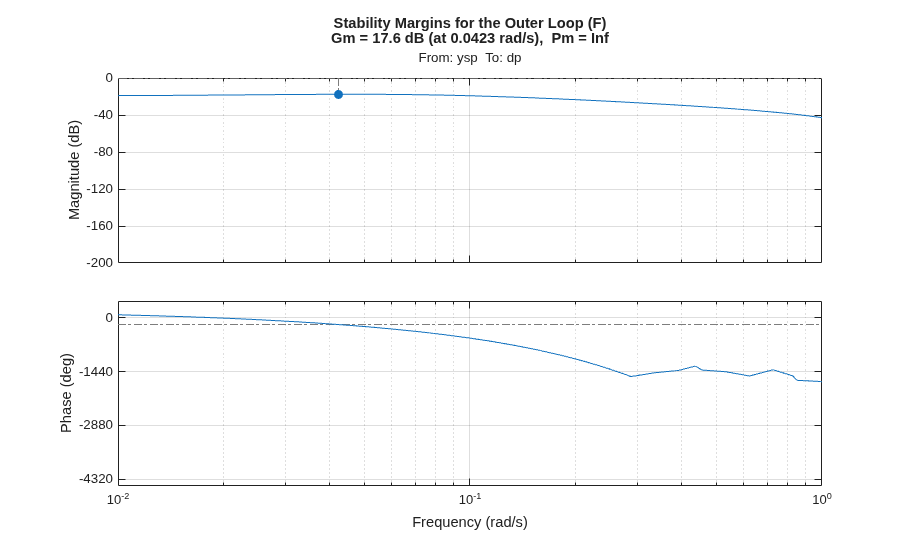
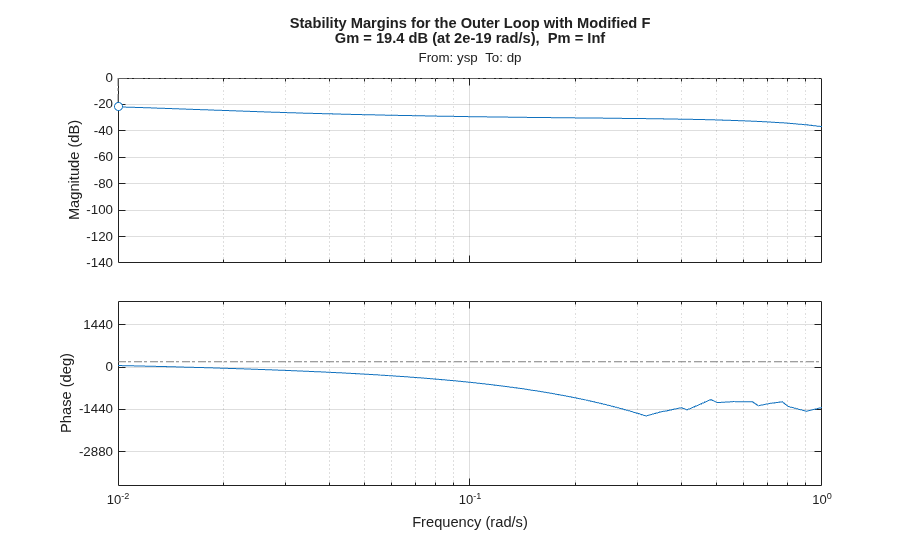
Esta curva de ganancia tiene un pico cerca de 0.04 rad/s que reduce el margen de ganancia y aumenta el pico en la respuesta al escalón en lazo cerrado. Para resolver este problema, elija un filtro F que comience a atenuar antes y más rápidamente:
F = (1+10*s)/(1+100*s);
F.InputName = 'dy';
F.OutputName = 'dp';
Verifique que el margen de ganancia haya mejorado cerca del cruce de fase de 0.04 rad/s:
L = F * H;
margin(L)
title('Stability Margins for the Outer Loop with Modified F')
grid on;
xlim([1e-2 1]);
Por último, simule las respuestas en lazo cerrado con el filtro modificado:
T2 = connect(Plants,Gp,Dp,C,F,Sum1,Sum2,Sum3,{'ysp','d'},'y');

step(T2,'b',Tpi,'r--')
grid on
legend('Smith Predictor 2','PI Controller')
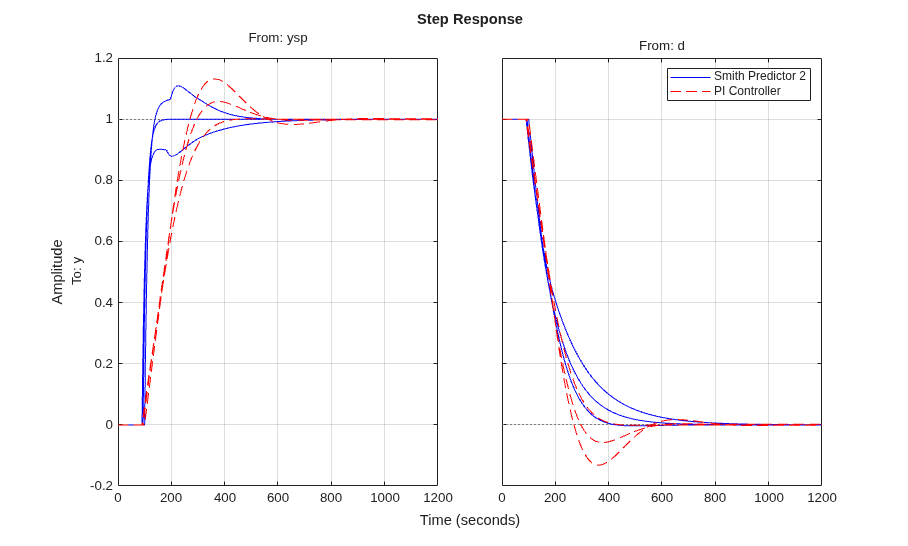
El diseño modificado ofrece un rendimiento más consistente a expensas de una respuesta nominal algo más lenta.
Mejorar el rechazo de perturbaciones
Las fórmulas para la función de transferencia de lazo cerrado desde d hasta y muestran que la opción ideal para F es

donde tau es el retardo puro del modelo interno. Con esta opción se obtiene un rechazo perfecto de perturbaciones independientemente de la discrepancia entre P y Gp. Desafortunadamente, este "retardo negativo" no es causal y no puede implementarse. En el artículo:
  Huang, H.-P., et al., "A Modified Smith Predictor with an Approximate
  Inverse of Dead Time," AiChE Journal, 36 (1990), pp. 1025-1031
los autores sugieren utilizar la aproximación de adelanto de fase:
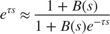
donde B es un filtro paso bajo con la misma constante de tiempo que el modelo interno Gp. Puede probar este esquema de la siguiente forma:
Defina B(s) y F(s).
B = 0.05/(40*s+1);
tau = totaldelay(Dp);
F = (1+B)/(1+B*exp(-tau*s));
F.InputName = 'dy';
F.OutputName = 'dp';
Rediseñe el controlador PI con ancho de banda reducido.
Plant = connect(P,Gp,Dp,F,S1,S2,'u','ym');
C = pidtune(Plant,pidstd(1,1),0.02,pidtuneOptions('PhaseMargin',90));
C.InputName = 'e';
C.OutputName = 'u';
C
C =

             1      1
  Kp * (1 + ---- * ---)
             Ti     s

  with Kp = 0.144, Ti = 40.2

Continuous-time PI controller in standard form
Calcule el modelo de lazo cerrado T3.
T3 = connect(Plants,Gp,Dp,C,F,Sum1,Sum2,Sum3,{'ysp','d'},'y');
Compare T3 con T2 y Tpi.
step(T2,'b',T3,'g',Tpi,'r--')
grid on
legend('Smith Predictor 2','Smith Predictor 3','PI Controller')
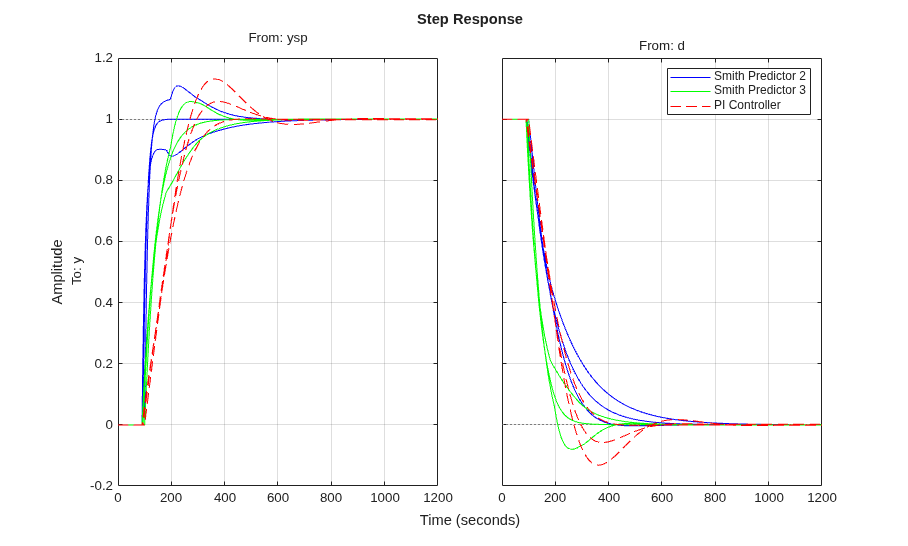
La comparación muestra que nuestro último diseño acelera el rechazo de perturbaciones a expensas de un seguimiento más lento del valor de consigna.

