Park Transform
R2026bImplementar transformada de abc a dq0
Park Transform block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
Bibliotecas:
Simscape /
Electrical /
Control /
Mathematical Transforms
Descripción
El bloque Park Transform convierte los componentes del dominio del tiempo de un sistema trifásico en un marco de referencia abc a componentes directos, en cuadratura y cero en un marco de referencia de rotación. El bloque puede mantener las potencias activas y potencias reactivas con las potencias del sistema en el marco de referencia abc implementando una versión invariante de la transformada de Park. Para un sistema equilibrado, el componente cero es igual a cero.
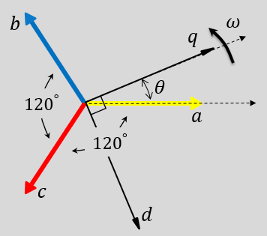
Puede configurar el bloque para alinear el eje a del sistema trifásico con el eje d o el eje q del marco de referencia de rotación en el instante t = 0. Las figuras muestran la dirección de los ejes magnéticos de los devanados del estátor en un marco de referencia abc y un marco de referencia de rotación dq0 donde:
El eje a y el eje q están alineados inicialmente.
El eje a y el eje d están alineados inicialmente.
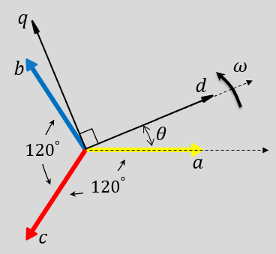
En ambos casos, el ángulo θ = ωt, donde:
θ es el ángulo entre los ejes a y q para la alineación del eje q o el ángulo entre los ejes a y d para la alineación del eje d.
ω es la velocidad de rotación del marco de referencia d-q.
t es el tiempo, en s, desde la alineación inicial.
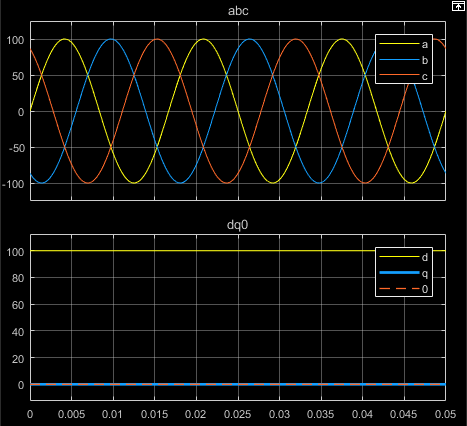
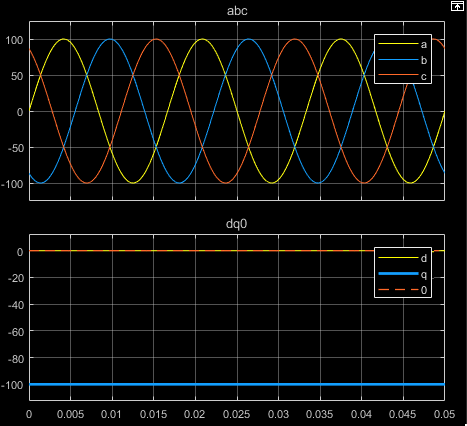
Las figuras muestran la respuesta en el tiempo de los componentes individuales de abc y dq0 con equilibrio equivalente para una:
Alineación del vector de fase a con el eje q
Alineación del vector de fase a con el eje d
Ecuaciones
El bloque Park Transform implementa la transformada para una alineación de la fase a con el eje q como
, donde:
a, b y c son los componentes del sistema trifásico en el marco de referencia abc.
d y q son los componentes del sistema de dos ejes en el marco de referencia de rotación.
0 es el componente cero del sistema de dos ejes en el marco de referencia estacionario.
Para una alineación de potencia invariante de la fase a con el eje q, el bloque implementa la transformada con esta ecuación:
Para una alineación de la fase a con el eje d, el bloque implementa la transformada con esta ecuación:
El bloque implementa una alineación de potencia invariante de la fase a con el eje d como
Ejemplos
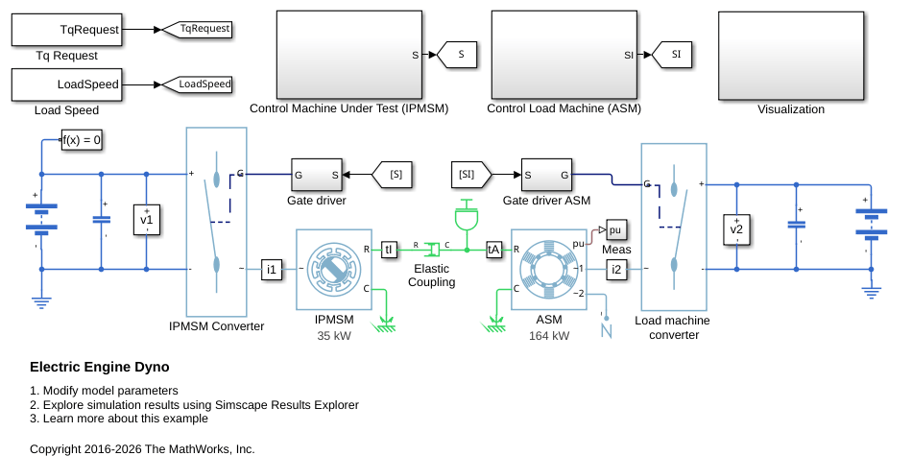
Dinamómetro de motor eléctrico
Model an electric vehicle dynamometer test. The test environment contains an asynchronous machine (ASM) and an interior permanent magnet synchronous machine (IPMSM) connected back-to-back through a mechanical shaft. Both machines are fed by high-voltage batteries through controlled three-phase converters. The 164 kW ASM produces the load torque. The 35 kW IPMSM is the electric machine under test. The Control Machine Under Test (IPMSM) subsystem controls the torque of the IPMSM. The controller includes a multi-rate PI-based control structure. The rate of the open-loop torque control is slower than the rate of the closed-loop current control. The task scheduling for the controller is implemented as a Stateflow® state machine. The Control Load Machine (ASM) subsystem uses a single rate to control the speed of the ASM. The Visualization subsystem contains scopes that allow you to see the simulation results.
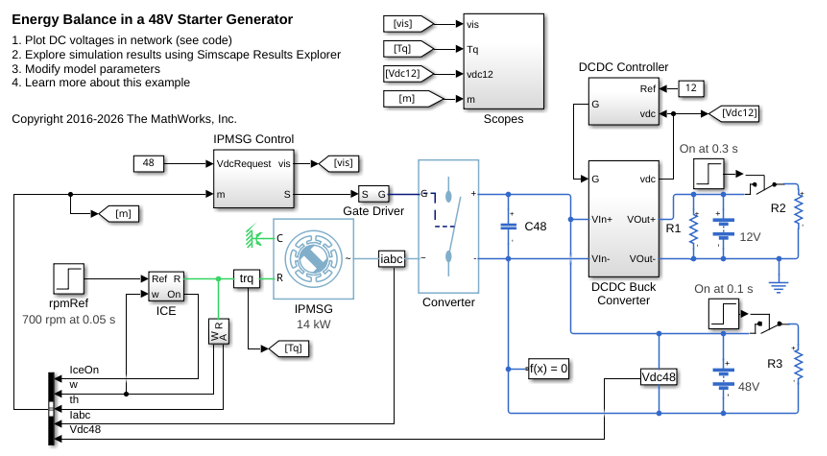
Balance energético en un generador de arranque de 48V
An interior permanent magnet synchronous machine (IPMSM) used as a starter/generator in a simplified 48V automotive system. The system contains a 48V electric network and a 12V electric network. The internal combustion engine (ICE) is represented by basic mechanical blocks. The IPMSM operates as a motor until the ICE reaches the idle speed and then it operates as a generator. The IPMSM supplies power to the 48V network, which contains the R3 power consumer. The 48V network supplies power to the 12V network which has two consumers: R1 and R2. The total simulation time (t) is 0.5 seconds. At t = 0.05 seconds, the ICE turns on. At t = 0.1 seconds, R3 switches on. At t = 0.3 seconds, R2 switches on and increases the load on the 12V electric network. The EM Controller subsystem includes a multi-rate PI-based cascade control structure which has an outer voltage-control loop and two inner current-control loops. The task scheduling in the Control subsystem is implemented as a Stateflow® state machine. The DCDC Controller subsystem implements a simple PI controller for the DC-DC Buck converter, which feeds the 12V network. The Scopes subsystem contains scopes that allow you to see the simulation results.
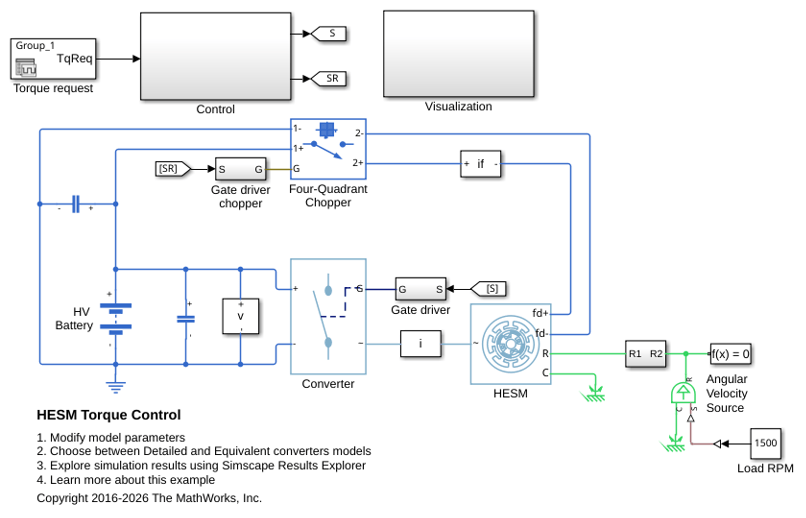
Control de par de HESM
Control the torque in a hybrid excitation synchronous machine (HESM) based electrical-traction drive. Permanent magnets and an excitation winding excite the HESM. A high-voltage battery feeds the SM through a controlled three-phase converter for the stator windings and through a controlled four quadrant chopper for the rotor winding. An ideal angular velocity source provides the load. The Control subsystem uses an open-loop approach to control the torque and a closed-loop approach to control the current. At each sample instant, the torque request is converted to relevant current references. The current control is PI-based. The simulation uses several torque steps in both the motor and generator modes. The Visualization subsystem contains scopes that allow you to see the simulation results.
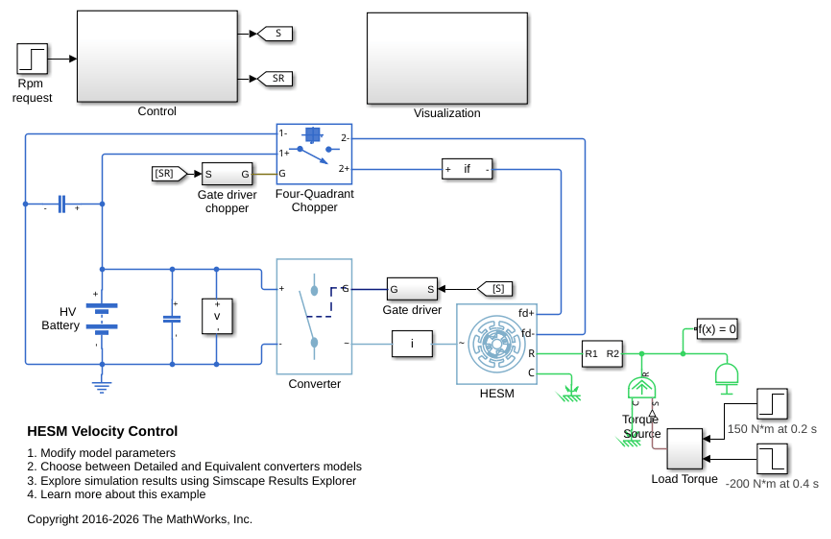
Control de velocidad de HESM
Control the rotor angular velocity in a hybrid excitation synchronous machine (HESM) based electrical-traction drive. Permanent magnets and an excitation winding excite the HESM. A high-voltage battery feeds the HESM through a controlled three-phase converter for the stator windings and through a controlled four quadrant chopper for the rotor winding. An ideal torque source provides the load. The Control subsystem includes a multi-rate PI-based cascade control structure. The control structure has an outer angular-velocity-control loop and three inner current-control loops. The Visualization subsystem contains scopes that allow you to see the simulation results.
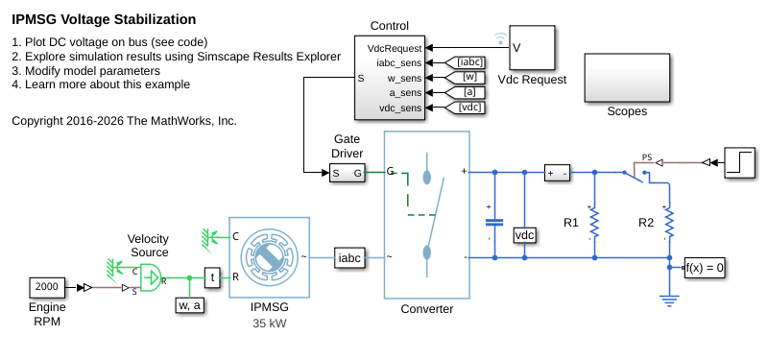
Estabilización de tensión de IPMSG
Control an Interior Permanent Magnet Synchronous Generator (IPMSG) based low voltage generator system for a hybrid electric vehicle (HEV). The Control subsystem includes a multi-rate PI-based cascade control structure which has an outer voltage-control loop and two inner current-control loops. The task scheduling in the Control subsystem is implemented as a Stateflow® state machine. The Scopes subsystem contains scopes that allow you to see the simulation results. An ideal angular velocity source, which represents a combustion engine, drives the IPMSG. The IPMSG supplies low-voltage power to loads R1 and R2. At t = 0.4 seconds, the switch closes, increasing the load.
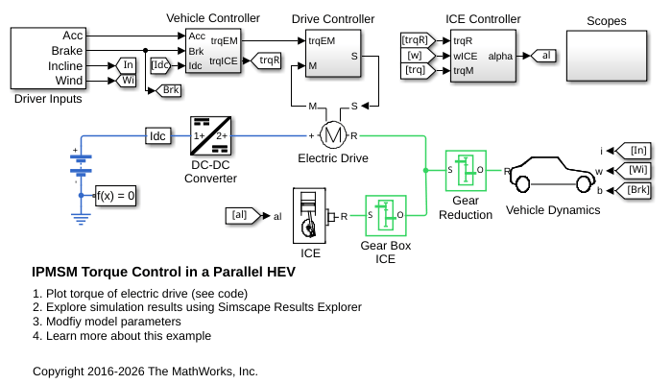
Control de par de IPMSM en HEV paralelo
A simplified parallel hybrid electric vehicle (HEV). An interior permanent magnet synchronous machine (IPMSM) and an internal combustion engine (ICE) provide the vehicle propulsion. The IPMSM operates in both motoring and generating modes. The vehicle transmission and differential are implemented using a fixed-ratio gear-reduction model. The Vehicle Controller subsystem converts the driver inputs into torque commands. The vehicle control strategy is implemented as a Stateflow® state machine. The ICE Controller subsystem controls the torque of the combustion engine. The Drive Controller subsystem controls the torque of the IPMSM. The Scopes subsystem contains scopes that allow you to see the simulation results.
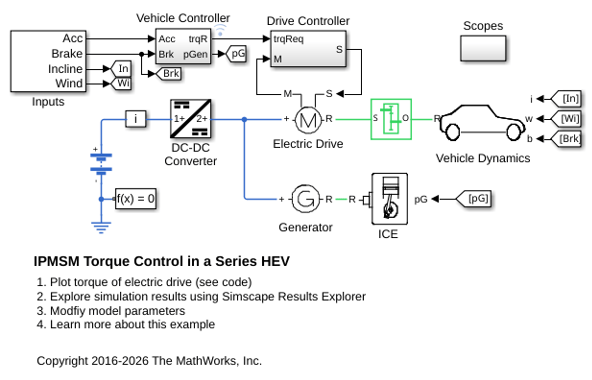
Control de par de IPMSM en HEV en serie
An interior permanent magnet synchronous machine (IPMSM) propelling a simplified series hybrid electric vehicle (HEV). An ideal DCDC converter, connected to a high-voltage battery, feeds the IPMSM through a controlled three-phase converter. A combustion engine driven generator charges the high-voltage battery. The vehicle transmission and differential are implemented using a fixed-ratio gear-reduction model. The Vehicle Controller subsystem converts the driver inputs into relevant commands for the IPMSM and generator. The Drive Controller subsystem controls the torque of the IPMSM. The controller includes a multi-rate PI-based control structure. The rate of the open-loop torque control is slower than the rate of the closed-loop current control. The task scheduling for the controller is implemented as a Stateflow® state machine. The Scopes subsystem contains scopes that allow you to see the simulation results.
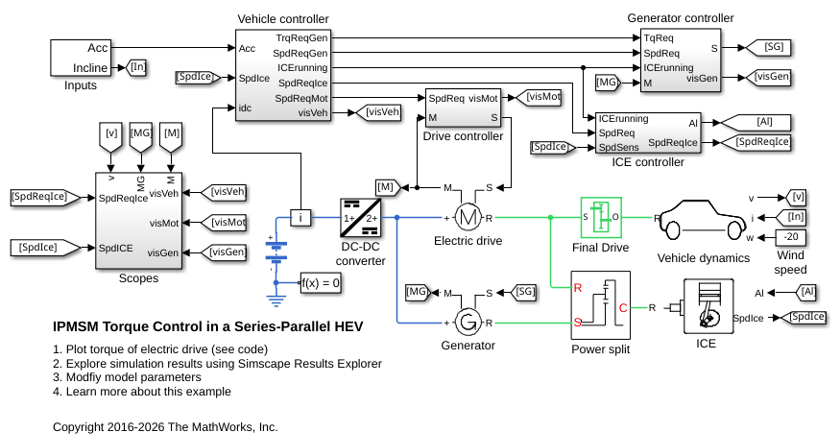
Control de par de IPMSM en HEV en serie-paralelo
A simplified series-parallel hybrid electric vehicle (HEV). An interior permanent magnet synchronous machine (IPMSM) and an internal combustion engine (ICE) provide the vehicle propulsion. The ICE also uses electric generator to recharge the high-voltage battery during driving. The vehicle transmission and differential are implemented using a fixed-ratio gear-reduction model. The Vehicle Controller subsystem converts the driver inputs into torque commands. The vehicle control strategy is implemented as a Stateflow® state machine. The ICE Controller subsystem controls the torque of the combustion engine. The Generator Controller subsystem controls the torque of the electric generator. The Drive Controller subsystem controls the torque of the IPMSM. The Scopes subsystem contains scopes that allow you to see the simulation results.
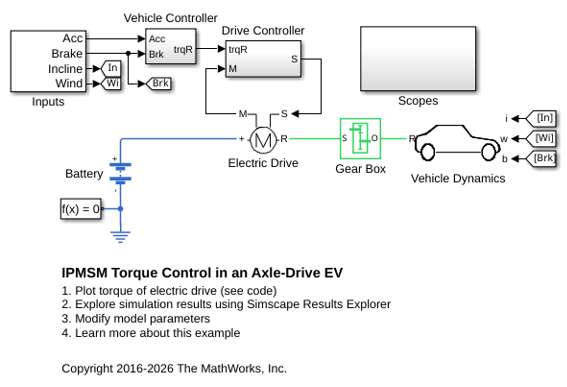
Control de par de IPMSM en HEV de tracción en eje
An interior permanent magnet synchronous machine (IPMSM) propelling a simplified axle-drive electric vehicle. A high-voltage battery feeds the IPMSM through a controlled three-phase converter. The IPMSM operates in both motoring and generating modes. The vehicle transmission and differential are implemented using a fixed-ratio gear reduction model. The Vehicle Controller subsystem converts the driver inputs into a relevant torque command. The Drive Controller subsystem controls the torque of the IPMSM. The controller includes a multi-rate PI-based control structure. The rate of the open-loop torque control is slower than the rate of the closed-loop current control. The task scheduling for the controller is implemented as a Stateflow® state machine. The Scopes subsystem contains scopes that allow you to see the simulation results.
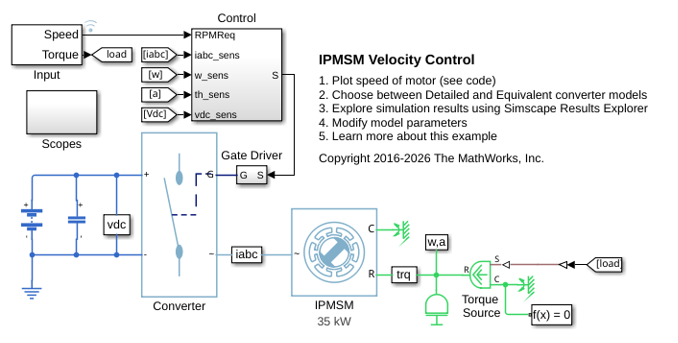
Control de velocidad de IPMSM
Control the rotor angular velocity in an interior permanent magnet synchronous machine (IPMSM) based automotive electrical-traction drive. A high-voltage battery feeds the IPMSM through a controlled three-phase converter. The IPMSM operates in both motoring and generating modes according to the load. An ideal torque source provides the load. The Scopes subsystem contains scopes that allow you to see the simulation results. The Control subsystem includes a multi-rate PI-based cascade control structure which has an outer angular-velocity-control loop and two inner current-control loops. The task scheduling in the Control subsystem is implemented as a Stateflow® state machine. During the one-second simulation, the angular velocity demand is 0 rpm, 500 rpm, 2000 rpm, and then 3000 rpm.
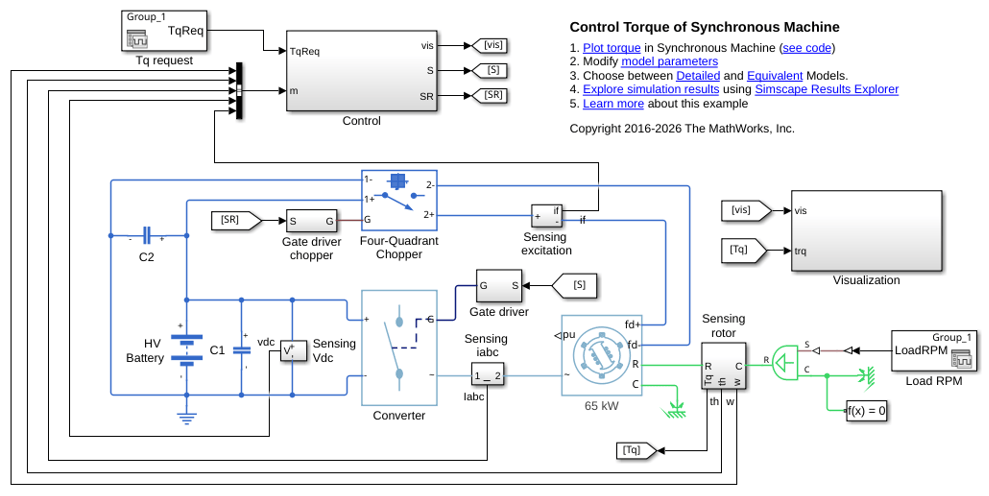
Control de par de SM
Control the torque in a synchronous machine (SM) based electrical-traction drive. A high-voltage battery feeds the SM through a controlled three-phase converter for the stator windings and a controlled four quadrant chopper for the rotor winding. An ideal angular velocity source provides the load. The Control subsystem uses an open-loop approach to control the torque and a closed-loop approach to control the current. At each sample instant, the torque request is converted to relevant current references. The current control is PI-based. The simulation uses several torque steps in both motor and generator modes. The task scheduling is implemented as a Stateflow® state machine. The Visualization subsystem contains scopes that allow you to see the simulation results.
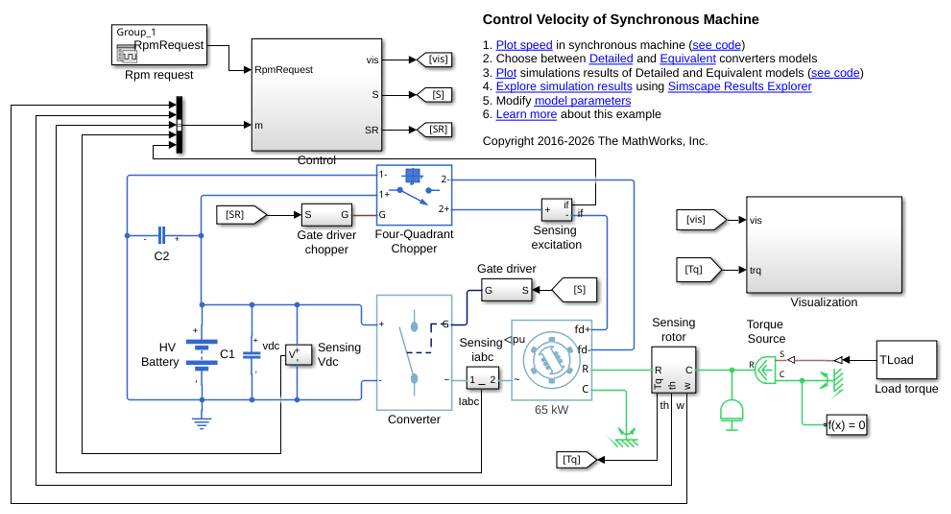
Control de velocidad de SM
Control the rotor angular velocity in a synchronous machine (SM) based electrical-traction drive. A high-voltage battery feeds the SM through a controlled three-phase converter for the stator windings and a controlled four quadrant chopper for the rotor winding. An ideal torque source provides the load. The Control subsystem includes a multi-rate PI-based cascade control structure which has an outer angular-velocity-control loop and three inner current-control loops. The task scheduling in the Control subsystem is implemented as a Stateflow® state machine. The Visualization subsystem contains scopes that allow you to see the simulation results.
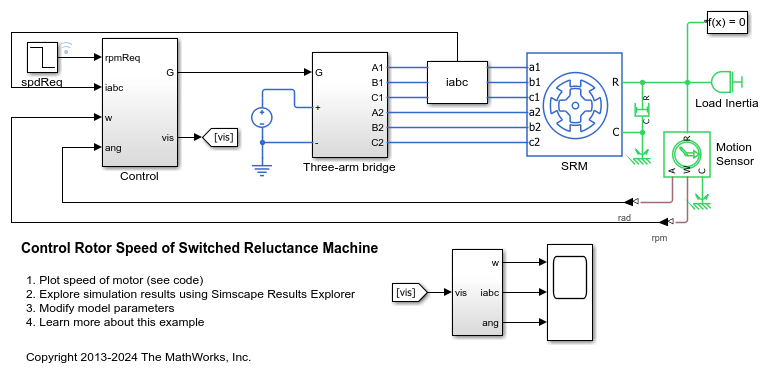
Control de velocidad de máquina de reluctancia variable
Este ejemplo muestra cómo controlar la velocidad del rotor en un accionamiento eléctrico basado en una máquina de reluctancia variable (SRM). Una fuente de tensión de CC alimenta a la SRM a través de un puente de tres brazos controlado. Los ángulos de activación y desactivación del convertidor se mantienen constantes.
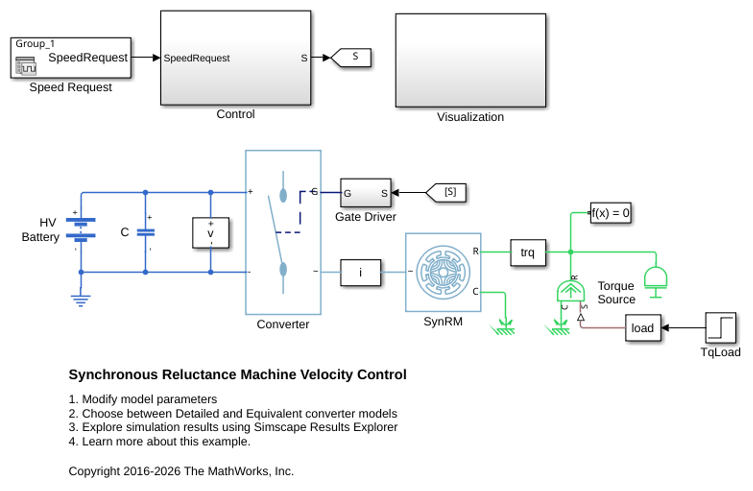
Control de velocidad de máquina de reluctancia sincrónica
Control the rotor angular velocity in a synchronous reluctance machine (SynRM) based electrical drive. A high-voltage battery feeds the SynRM through a controlled three-phase converter. An ideal torque source provides the load. The Control subsystem includes a multi-rate PI-based cascade control structure. The control structure has an outer angular-velocity-control loop and two inner current-control loops. The Visualization subsystem contains scopes that allow you to see the simulation results.
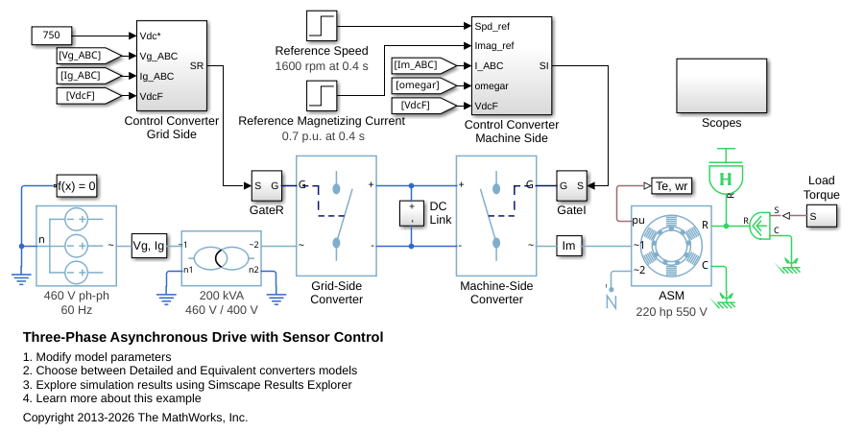
Accionamiento asíncrono trifásico con control de sensor
Control and analyze the operation of an Asynchronous Machine (ASM) using sensored rotor field-oriented control. The model shows the main electrical circuit, with three additional subsystems containing the controls, measurements, and scopes. The Controls subsystem contains two controllers: one for the Grid-Side Converter (AC/DC) and one for the Machine-Side Converter (DC/AC). The Scopes subsystem contains two time scopes: one for the Grid-Side Converter and one for the ASM. When the model is executed, a Spectrum Analyzer opens and displays frequency data for the A-Phase Supply Current.
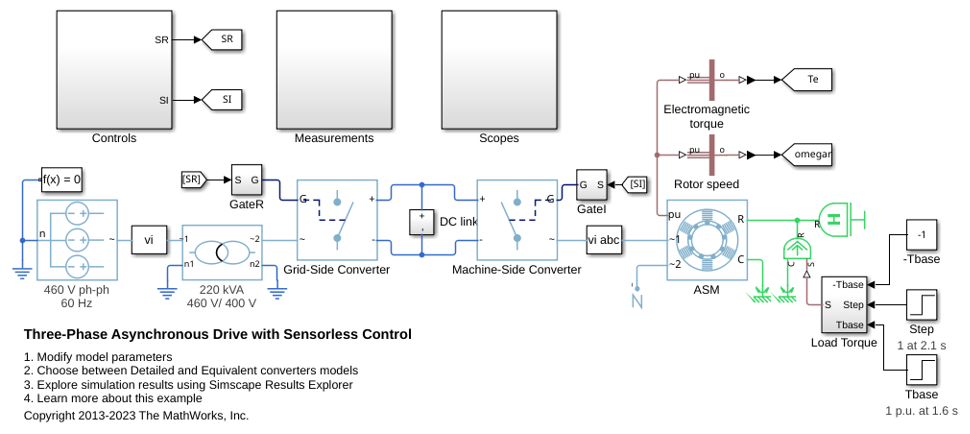
Accionamiento asíncrono trifásico con control sin sensor
Control and analyze the operation of an Asynchronous Machine (ASM) using sensorless rotor field-oriented control. The model shows the main electrical circuit, with three additional subsystems containing the controls, measurements, and scopes. The Controls subsystem contains two controllers: one for the Grid-Side Converter (AC/DC) and one for the Machine-Side Converter (DC/AC). The Scopes subsystem contains two time scopes: one for the Grid-Side Converter and one for the ASM. When the model is executed, a Spectrum Analyzer opens and displays frequency data for the A-Phase Supply Current.
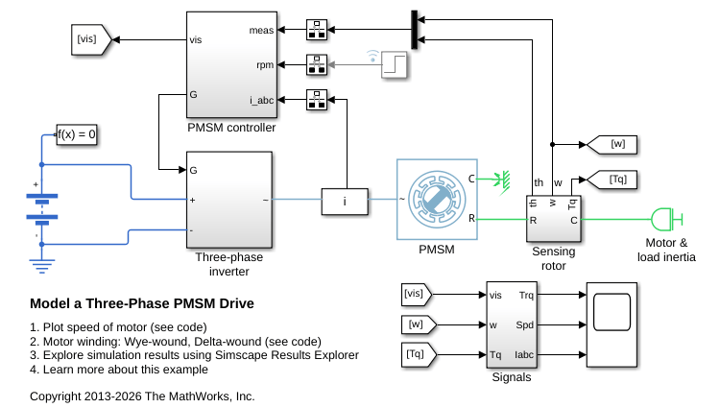
Accionamiento de PMSM trifásico
Este ejemplo muestra una máquina síncrona de imán permanente (PMSM) en configuración de devanado Wye y devanado Delta y un inversor dimensionado para uso en un vehículo híbrido típico. El inversor se conecta directamente a la batería del vehículo, pero también se puede implementar una etapa de convertidor CC-CC entre ambos. Utilice este modelo para diseñar el controlador de PMSM seleccionando la arquitectura y las ganancias para obtener el rendimiento deseado. Para comprobar el momento de activación y desactivación del IGBT, reemplace los dispositivos IGBT por el bloque N-Channel IGBT, más detallado. Para un modelado completo del vehículo, utilice el bloque Motor & Drive (System Level) para abstraer la PMSM, el inversor y el controlador con un modelo basado en energía.
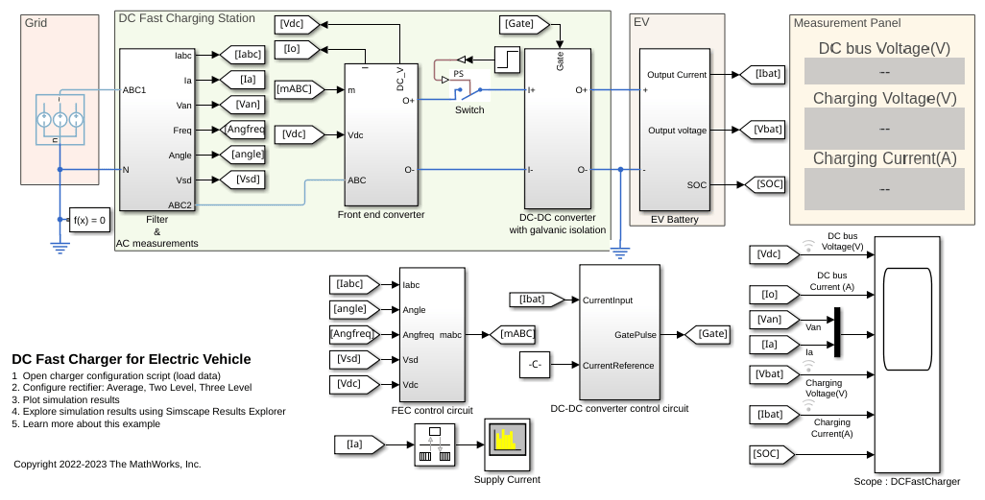
Cargador rápido de CC para vehículos eléctricos
Este ejemplo modela una estación de carga rápida de CC conectada con el sistema de baterías de un vehículo eléctrico (EV).
Puertos
Entrada
Salida
Parámetros
Referencias
[1] Krause, P., O. Wasynczuk, S. D. Sudhoff, and S. Pekarek. Analysis of Electric Machinery and Drive Systems. Piscatawy, NJ: Wiley-IEEE Press, 2013.
Capacidades ampliadas
Historial de versiones
Introducido en R2017b

