
Ahora está siguiendo esta publicación
- Verá actualizaciones en las notificaciones de contenido en seguimiento.
- Podrá recibir correos electrónicos, en función de las preferencias de comunicación que haya establecido.
Nota del editor: This file was selected as MATLAB Central Pick of the Week
Citar como
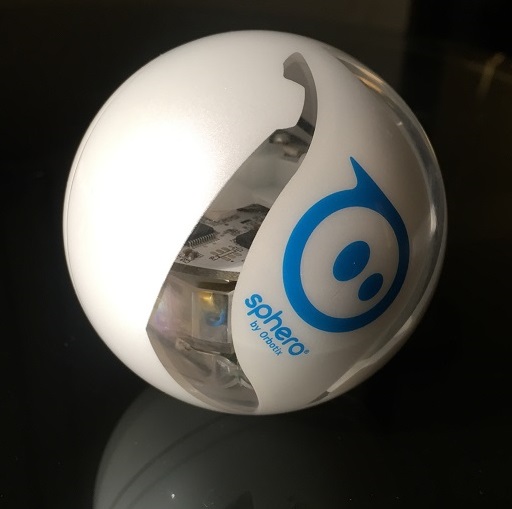
Danvir Sethi (2026). Sphero Connectivity Package (https://es.mathworks.com/matlabcentral/fileexchange/52481-sphero-connectivity-package), MATLAB Central File Exchange. Recuperado .
Agradecimientos
Inspirado por: Legacy MATLAB and Simulink Support for Arduino
Inspiración para: Sphero Multi-Agent Robotic Testbed for Matlab (SMART_matlab), Sphero Simulation in Simscape Multibody, Dynamixel Simulink Library
Categorías
Más información sobre Instrument Control Toolbox Supported Hardware en Help Center y MATLAB Answers.
Información general
- Versión (758 KB)
Compatibilidad con la versión de MATLAB
- Compatible con cualquier versión desde R2014b
Compatibilidad con las plataformas
- Windows
- macOS
- Linux
Comunidades de usuarios
| Versión | Publicado | Notas de la versión | Action |
|---|---|---|---|
| 2.8.0 | Minor fixes:
|
||
| 2.6.0 | * Raw motor block updated to expect a single input with 2 elements for left and right motor. This makes the block inline with the other blocks in the library
|
||
| 2.1.0 | Updated license |
||
| 2.1.0-0 | Bug fix & extending support for MATLAB R2013a-R2014b
|
||
| 1.8.0 |

