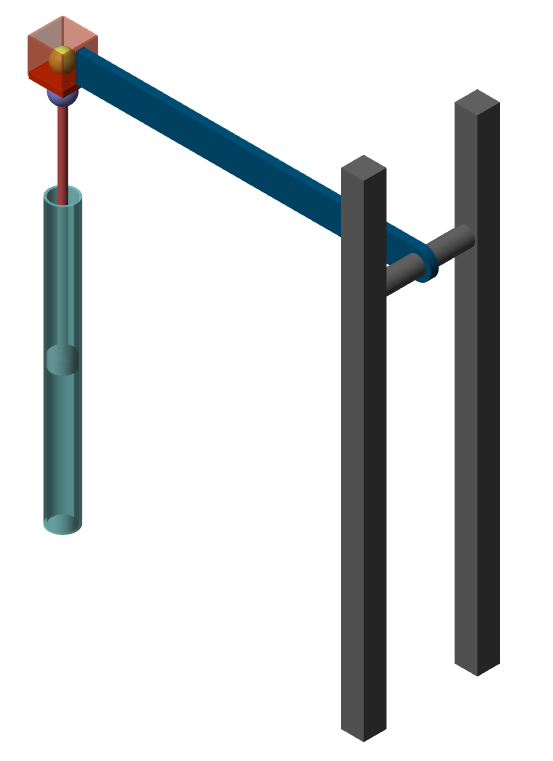
Modeling Pneumatic Robot Actuators
This submission contains pneumatic robot models created with Simulink, Simscape, and Simscape Multibody.
Ahora está siguiendo esta publicación
- Verá actualizaciones en las notificaciones de contenido en seguimiento.
- Podrá recibir correos electrónicos, en función de las preferencias de comunicación que haya establecido.
Citar como
MathWorks Student Competitions Team (2026). Modeling Pneumatic Robot Actuators (https://es.mathworks.com/matlabcentral/fileexchange/69331-modeling-pneumatic-robot-actuators), MATLAB Central File Exchange. Recuperado .
Agradecimientos
Inspirado por: Simscape Multibody Contact Forces Library, Simscape Multibody Parts Library, Simscape Multibody Multiphysics Library
Información general
- Versión (8,59 MB)
Compatibilidad con la versión de MATLAB
- Compatible con cualquier versión
Compatibilidad con las plataformas
- Windows
- macOS
- Linux
| Versión | Publicado | Notas de la versión | Action |
|---|---|---|---|
| 1.1.0 | This submission contains a set of models created with Simulink, Simscape, and Simscape Multibody.
|
||
| 1.0.0 |

