Cosimulación con Gazebo
R2026bCree simulaciones de alta fidelidad interactuando con las funciones de Gazebo de MATLAB® y los bloques de Simulink®.
Funciones
Bloques
 | Gazebo Apply Command | Send command to Gazebo simulator |
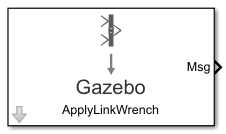 | Gazebo Blank Message | Create blank Gazebo command |
 | Gazebo Pacer | Settings for synchronized stepping between Gazebo and Simulink |
 | Gazebo Read | Receive messages from Gazebo server |
 | Gazebo Publish | Send custom messages to Gazebo server |
 | Gazebo Subscribe | Receive custom messages from Gazebo server |
 | Gazebo Select Entity | Select a Gazebo entity |
Temas
- Simulación con Gazebo para Robotics System Toolbox
Aprenda a utilizar algoritmos de robótica en MATLAB y Simulink y a visualizar su rendimiento en un entorno virtual mediante el simulador Gazebo.
- Requisitos y limitaciones del entorno de simulación Gazebo
Cuando simule en el entorno Gazebo, tenga en cuenta estos requisitos de software, las recomendaciones mínimas de hardware y las limitaciones.
- Cómo funciona la simulación con Gazebo para Robotics System Toolbox
Obtenga más información sobre el marco de cosimulación entre MATLAB, Simulink y el simulador Gazebo.
- Run and Connect to Multiple Gazebo Sessions from Simulink
Run multiple Gazebo sessions in a virtual machine (VM) and connect to these sessions simultaneously from Simulink using the
parsimfunction. - Configure Gazebo and Simulink for Co-simulation of a Manipulator Robot
Set up UR10 robot model for co-simulation between Gazebo and Simulink, enabling direct connection and control over model simulation pacing.
Ejemplos destacados

Realizar cosimulación entre Simulink y Gazebo
Configure una simulación sincronizada entre Simulink y Gazebo para enviar comandos y recibir datos de Gazebo.
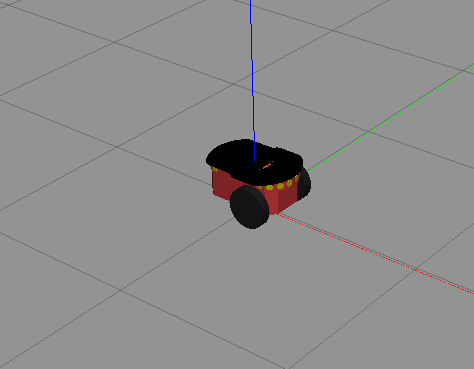
Controlar el robot con tracción diferencial en Gazebo con Simulink
Controle el robot de tracción diferencial Pioneer en la cosimulación con Gazebo usando Simulink.
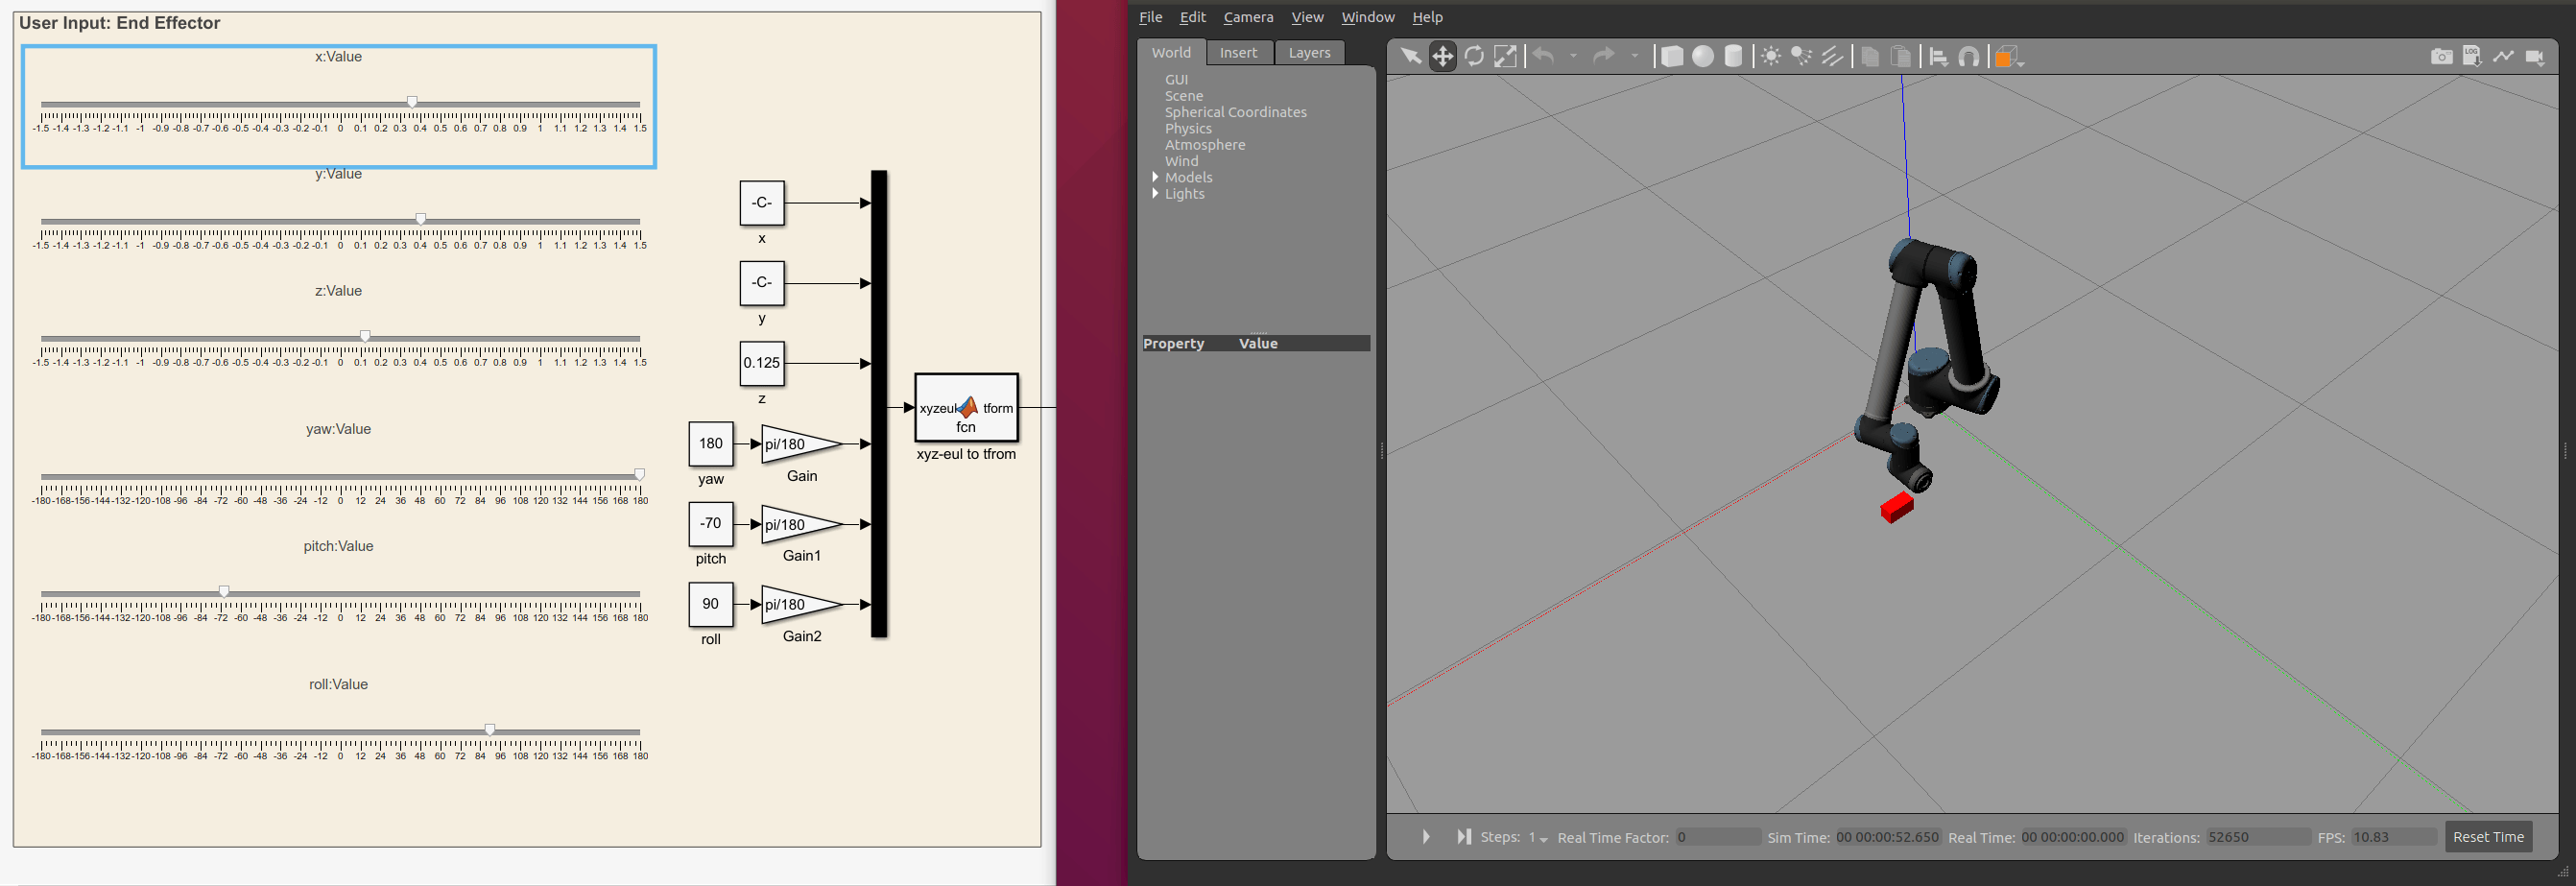
Control Manipulator Robot with Co-Simulation in Simulink and Gazebo
Control a robotic manipulator through co-simulation between Simulink and Gazebo, to model robot behavior and control Gazebo simulation pace.
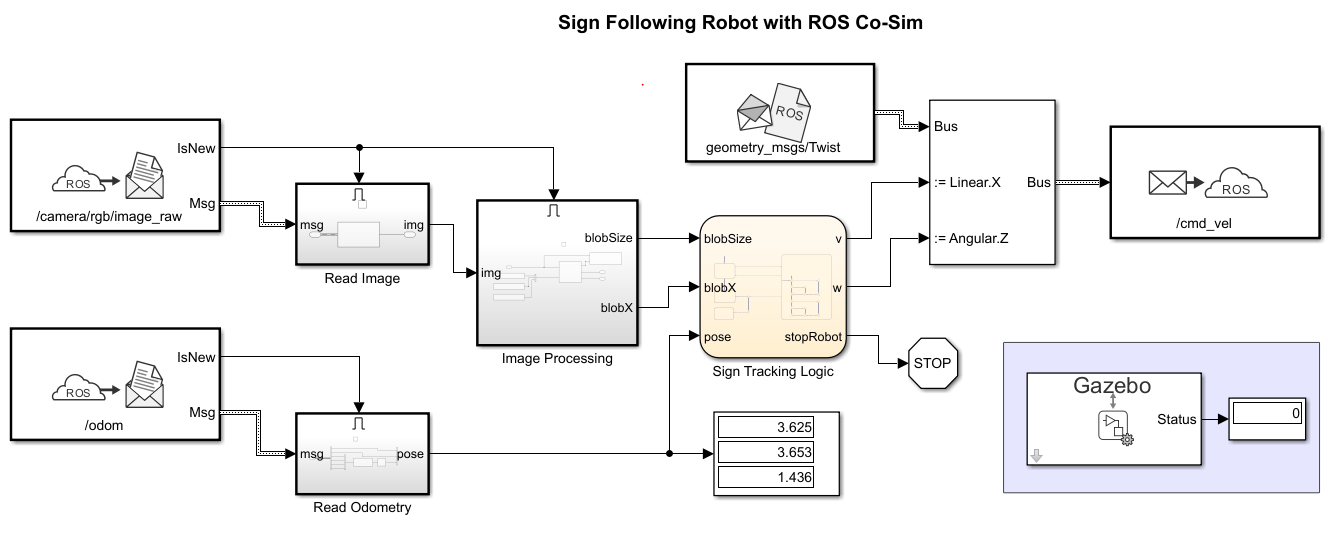
Sign Following Robot with Time Synchronization Using ROS and Gazebo Co-Simulation
Use Simulink to enable synchronized simulation between ROS and Gazebo using the Gazebo Pacer block.

